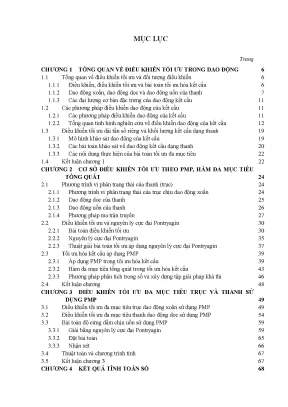
Tổng quan luận án
Đề tài luận án tiến sĩ: "Ứng dụng lý thuyết điều khiển trong tối ưu tần số riêng và khối lượng của kết cấu thanh".
Chuyên ngành: Cơ học kỹ thuật (chuyên hướng Động lực học và Điều khiển dao động kết cấu).
Luận án tiếp cận theo hướng định lượng kết hợp giải tích và tính toán số, xây dựng cơ sở lý thuyết điều khiển tối ưu hóa kết cấu dựa trên Nguyên lý cực đại Pontryagin (Pontryagin’s Maximum Principle - PMP), giải thuật số trên phần mềm Matlab và kiểm chứng bằng phương pháp phần tử hữu hạn trên phần mềm ANSYS.
Tính cấp thiết và khoảng trống nghiên cứu
Trong kỹ thuật cơ khí, xây dựng và giao thông vận tải, các máy móc, thiết bị và công trình thường xuyên chịu tác động của tải trọng động sinh ra từ quá trình vận hành hoặc từ môi trường xung quanh (như máy đùn ép nhựa, máy lốc tôn, máy đột dập, tuabin khí, trục truyền động bánh răng). Tải trọng động làm xuất hiện dao động dọc, dao động xoắn và dao động uốn. Khi tần số kích động cưỡng bức trùng hoặc tiến gần đến tần số dao động riêng của hệ thống, hiện tượng cộng hưởng xuất hiện, làm biên độ dao động tăng đột biến, dẫn đến giảm độ bền mỏi, hư hỏng kết cấu hoặc gây mất ổn định và nguy hiểm trong vận hành.
Tần số riêng và dạng dao động riêng là các tham số động lực học phụ thuộc trực tiếp vào đặc trưng hình học, độ cứng và phân bố khối lượng của kết cấu. Do đó, việc tái cấu trúc hoặc điều chỉnh kích thước hình học của thanh/trục nhằm làm thay đổi tần số riêng để tránh vùng cộng hưởng (hoặc tăng cường dao động có lợi trong các thiết bị rung) là bài toán kỹ thuật cần thiết.
Khoảng trống nghiên cứu được tác giả chỉ ra:
- Các nghiên cứu trước đây chủ yếu tập trung vào bài toán tối ưu đơn mục tiêu (chỉ tối đa hóa tần số riêng hoặc tối thiểu hóa thể tích/khối lượng), hoặc bài toán đa mục tiêu giới hạn cho tần số riêng bậc nhất và thể tích với ràng buộc đẳng thức thể tích không đổi.
- Chưa xây dựng được các hàm đa mục tiêu tổng quát bao quát đồng thời các yêu cầu cực đại/cực tiểu tần số riêng bậc nhất, các tần số riêng bậc cao và khối lượng kết cấu trong các tổ hợp mục tiêu khác nhau.
- Chưa xác định tường minh hệ số tỉ lệ $k$ giữa biến trạng thái trong hệ phương trình vi phân trạng thái và biến liên hợp trong hệ phương trình vi phân liên hợp của hàm Hamilton cho các hàm đa mục tiêu tổng quát.
- Chưa thiết lập đầy đủ điều kiện cần tối ưu (Optimal Necessary Condition - NOC) cho các bài toán đa mục tiêu tổng quát sử dụng PMP.
- Chưa xây dựng hoàn chỉnh tập nghiệm Pareto để lượng hóa mức độ đánh đổi (trade-off) giữa các mục tiêu và tập giải pháp khả thi (feasible region) để xác định toàn bộ các cấu hình có thể có của kết cấu.
- Chưa làm rõ mối quan hệ giữa các dạng dao động riêng với cấu hình tối ưu để đưa ra phương pháp đánh giá định tính cấu hình trước khi tính toán số, cũng như quy luật cấu hình tối ưu tương đương giữa các kết cấu có chiều dài và điều kiện biên khác nhau.
Mục tiêu nghiên cứu
- Mục tiêu chung: Thiết lập cơ sở khoa học và giải pháp tính toán thực tế để tối ưu hóa cấu trúc kết cấu dạng thanh, nhằm đạt được dải tần số riêng phù hợp trong khi đảm bảo tiêu chuẩn về khối lượng của kết cấu.
- Mục tiêu cụ thể: Xây dựng giải thuật và chương trình tính toán số cho phép xác định tối ưu dải tần số riêng và khối lượng của kết cấu dạng thanh, trục một cách thuận lợi và chính xác.
Đối tượng và phạm vi nghiên cứu
- Đối tượng nghiên cứu: Kết cấu dạng trục tròn chịu dao động xoắn, thanh chịu dao động dọc và dầm chịu uốn có tiết diện thay đổi.
- Phạm vi không gian: Không gian một chiều dọc theo trục kết cấu ($x \in [0, L]$), tương ứng với các điều kiện biên: ngàm - tự do, tự do - tự do, ngàm - ngàm, tự do - ngàm.
- Phạm vi vật lý và cơ học: Dao động tự do tuyến tính của kết cấu làm từ vật liệu đồng nhất, đẳng hướng và đàn hồi tuyến tính. Phân tích trạng thái tĩnh và động lực học dao động tự do, dao động cưỡng bức dưới kích động điều hòa.
- Phạm vi ứng dụng: Xét hai trường hợp kỹ thuật gồm (1) điều khiển tần số riêng và khối lượng của kết cấu trục đã thiết kế sẵn (chỉ hiệu chỉnh phần tự do); (2) thiết kế mới hoặc tái cấu trúc hoàn toàn kết cấu.
Tổng quan tài liệu và vị trí của luận án
Các hướng nghiên cứu trước được luận án điểm luận
Tác giả hệ thống hóa các công trình nghiên cứu sử dụng Nguyên lý cực đại Pontryagin trong cơ học kết cấu và động lực học từ năm 1956 đến năm 2012:
-
Giai đoạn khởi xướng và phát triển lý thuyết PMP:
- Pontryagin L.S. (1956, 1957, 1958): Đề xuất và chứng minh Nguyên lý cực đại Pontryagin, tối ưu hóa quá trình động lực học từ thời điểm đầu $t_0$ đến thời điểm cuối $t_f$.
- Grinev và Filipov (1975): Ứng dụng PMP vào cơ học vật rắn biến dạng để giải bài toán tối ưu lực tới hạn của thanh chịu nén đúng tâm từ tọa độ đầu $x_0$ đến tọa độ cuối $x_f$.
- Grinev (1975): Nghiên cứu tìm kiếm hình dạng tối ưu của thanh có khối lượng cực tiểu với tần số riêng cho trước bằng PMP.
- Trần Đức Trung và Vũ Thế Bình (1977): Khảo sát ảnh hưởng của khối lượng tập trung tại vị trí tùy ý đến cấu hình tối ưu của thanh chịu dao động dọc (ngàm - tự do) bằng PMP để tìm độ cứng động cực đại.
- Trần Đức Trung và Nguyễn Dũng (1978, 1979): Tìm quy luật biến đổi diện tích mặt cắt ngang để biến dạng tuyệt đối đạt cực trị và tối ưu lực tới hạn của thanh chịu nén đúng tâm dưới nhiều điều kiện liên kết bằng PMP.
- Szymczak (1983, 1984): Thiết kế tối ưu dầm thành mỏng tiết diện chữ I nhằm cực đại tần số riêng hoặc cực tiểu khối lượng với tần số xoắn cho trước, có xét đến ảnh hưởng của tải dọc trục và ứng suất xoắn.
-
Giai đoạn mở rộng bài toán ổn định và tối ưu hóa phi tuyến:
- Atanackovic và Simic (1999): Tối ưu cấu hình cột Pflüger có trị riêng đơn bằng PMP, chuyển về bài toán giá trị biên phi tuyến bậc hai kết hợp phương pháp Ritz và tích phân số.
- Glavardanov và Atanackovic (2001): Tối ưu hình dạng trục đàn hồi chống mất ổn định với thể tích cực tiểu dưới tải tập trung và liên kết khớp hai đầu.
- Atanackovic (2001, 2007), Atanackovic và Braun (2005), Atanackovic và Novakovic (2006), Jelicic và Atanackovic (2007), Braun (2008), Atanackovic và cộng sự (2010): Nghiên cứu cấu hình tối ưu chống mất ổn định của thanh quay tròn, thanh trên nền đàn hồi Winkler, thanh trong trọng trường không đổi và thanh có kể đến biến dạng giãn dọc trục cùng ứng suất trượt.
- Glavardanov và cộng sự (2012), Atanackovic và cộng sự (2012): Mở rộng bài toán tối ưu dầm Pflüger và thanh nén kích thước micro/nano dựa trên lý thuyết đàn hồi không cục bộ của Eringen.
-
Giai đoạn tối ưu hóa tần số và đa mục tiêu cận đại:
- Trần Đức Trung và Bùi Hải Lê (2009): Tối ưu trục dao động xoắn với ràng buộc tần số - thể tích và ảnh hưởng của khối lượng tập trung bằng PMP.
- Tran Duc Trung và Bui Hai Le (2009): Điều khiển dải tần số dao động tự do của hệ trục xoắn có xét đến bộ giảm chấn khối lượng điều chỉnh (Tuned Mass Damper - TMD) sử dụng phiếm hàm mục tiêu Maier.
- Trần Đức Trung và cộng sự (2010): Tối ưu đa mục tiêu tốc độ tới hạn (cực đại) và thể tích (cực tiểu) của trục quay bằng PMP với phiếm hàm Maier.
- Tran Duc Trung và cộng sự (2010), Duc-Trung Tran và Hai-Le Bui (2010): Tối ưu hình dạng dầm Pflüger và dầm chịu uốn tự do (mặt cắt chữ nhật và tròn) nhằm cực đại tần số riêng đầu tiên và cực tiểu tổng thể tích.
- Minh-Quy Le và cộng sự (2012): Điều khiển dải tần số dao động tự do của hệ trục xoắn có xét ràng buộc khối lượng và TMD bằng phiếm hàm Maier và PMP.
+---------------------------------------------------------------------------------------+
| SƠ ĐỒ TIẾN TRÌNH NGHIÊN CỨU ỨNG DỤNG PMP TRONG CƠ HỌC KẾT CẤU                          |
+---------------------------------------------------------------------------------------+
| 1956 - 1958: Pontryagin L.S. (Nền tảng lý thuyết điều khiển tối ưu PMP)               |
| 1975 - 1979: Grinev, Filipov, Trần Đức Trung, Vũ Thế Bình, Nguyễn Dũng (Ổn định, PMP) |
| 1983 - 1984: Szymczak (Dầm thành mỏng chữ I, tần số riêng và khối lượng)              |
| 1999 - 2012: Atanackovic, Glavardanov, Braun, Novakovic (Cột Pflüger, Micro/Nano)     |
| 2009 - 2012: Trần Đức Trung, Bùi Hải Lê, Minh-Quy Le (Phiếm hàm Maier, TMD, Uốn/Xoắn) |
| LUẬN ÁN NÀY: Hàm đa mục tiêu tổng quát (tần số bậc cao & W), giải tích tường minh k,  |
|              tập Pareto, tập khả thi, cấu hình định tính tương đương, PMP + ANSYS     |
+---------------------------------------------------------------------------------------+
Vị trí và giải pháp của luận án
Luận án kế thừa cách tiếp cận biến không gian $x$ đóng vai trò thời gian suy rộng trong PMP từ các công trình của Trần Đức Trung và Bùi Hải Lê, nhưng mở rộng toàn diện sang bài toán đa mục tiêu tổng quát: tối ưu hóa đồng thời nhiều tần số riêng (bậc 1 và các bậc cao) cùng khối lượng tổng thể, thiết lập hệ thức giải tích tường minh cho hệ số tỉ lệ $k$, xây dựng không gian giải pháp khả thi và kiểm chứng tính toán số độc lập.
Cơ sở lý thuyết và phương pháp nghiên cứu
Khung lý thuyết điều khiển tối ưu PMP
Luận án áp dụng Nguyên lý cực đại Pontryagin cho bài toán biên không gian một chiều. Quá trình động lực học của kết cấu được biểu diễn bằng hệ phương trình vi phân trạng thái:
$$\frac{dq_i}{dx} = f_i(\mathbf{q}, \mathbf{U}, x), \quad i = 1, \dots, n; \quad x \in [x_0, x_f]$$
Trong đó:
- $x$: Tọa độ không gian dọc trục kết cấu ($x_0 = 0, x_f = L$), đóng vai trò biến độc lập tương đương thời gian $t$.
- $\mathbf{q}(x)$: Véc tơ biến trạng thái biểu diễn chuyển vị, góc xoay và các thành phần nội lực (lực dọc $N$, mô men xoắn $M$, mô men uốn $M_z$, lực cắt $Q$).
- $\mathbf{U}(x)$: Véc tơ biến điều khiển (biến thiết kế), là diện tích mặt cắt ngang $S(x)$ hoặc đường kính $d(x)$, bị chặn trong miền đóng:
$$\mathbf{U}(x) \in [U_{\min}, U_{\max}] \quad \text{hoặc} \quad d(x) \in [d_{\min}, d_{\max}]$$
- Biến trạng thái mở rộng: Tần số riêng $\omega_i$ và tổng khối lượng $W(x)$ được đưa vào hệ trạng thái:
$$\frac{d\omega}{dx} = 0, \quad \frac{dW}{dx} = f_W(\mathbf{q}, \mathbf{U}, x)$$
Hàm mục tiêu dạng Maier tổng quát:
$$F = G(\mathbf{q}(x_0), \mathbf{q}(x_f), \mathbf{U})$$
Hàm Hamilton:
$$H(\mathbf{p}, \mathbf{q}, \mathbf{U}, x) = \sum_{i=1}^{n} p_i f_i(\mathbf{q}, \mathbf{U}, x)$$
Hệ phương trình vi phân liên hợp cho các biến liên hợp $p_i(x)$:
$$\frac{dp_i}{dx} = -\frac{\partial H}{\partial q_i}$$
Điều kiện cần tối ưu (PMP) yêu cầu biến điều khiển tối ưu $\mathbf{U}^*(x)$ phải làm cực đại hóa hàm Hamilton $H$ trên toàn bộ miền xác định:
$$H(\mathbf{p}^, \mathbf{q}^, \mathbf{U}^, x) = \max_{\mathbf{U} \in [U_{\min}, U_{\max}]} H(\mathbf{p}^, \mathbf{q}^*, \mathbf{U}, x)$$
Phương trình vi phân trạng thái của các mô hình dao động
-
Trục tròn chịu dao động xoắn tự do:
-
Phương trình trạng thái:
$$\frac{d\varphi}{dx} = \frac{M}{GJ_p(x)}, \quad \frac{dM}{dx} = -\rho J_p(x) \omega^2 \varphi$$
-
Trong đó: $G$ là mô đun đàn hồi trượt, $\rho$ là khối lượng riêng, $J_p(x) = \frac{\pi d^4(x)}{32}$ là mô men quán tính độc cực, $\varphi(x)$ là góc xoắn, $M(x)$ là mô men xoắn nội lực.
-
-
Thanh chịu dao động dọc tự do:
-
Phương trình trạng thái:
$$\frac{du}{dx} = \frac{N}{EA(x)}, \quad \frac{dN}{dx} = -\rho A(x) \omega^2 u$$
-
Trong đó: $E$ là mô đun đàn hồi kéo/nén, $A(x) = \frac{\pi d^2(x)}{4}$ là diện tích mặt cắt ngang, $u(x)$ là chuyển vị dọc trục, $N(x)$ là lực dọc trục nội lực.
-
-
Dầm chịu uốn:
-
Hệ 4 phương trình trạng thái tuyến tính bậc nhất cho chuyển vị võng $y(x)$, góc xoay $\theta(x)$, mô men uốn $M(x)$ và lực cắt $Q(x)$:
$$\frac{dy}{dx} = \theta, \quad \frac{d\theta}{dx} = \frac{M}{EJ(x)}, \quad \frac{dM}{dx} = Q, \quad \frac{dQ}{dx} = -\rho A(x) \omega^2 y$$
-
Phương pháp ma trận truyền (Transfer Matrix Method)
Để xác định các tần số riêng $\omega_i$ và các dạng dao động riêng tương ứng với các điều kiện biên khác nhau, tác giả chia kết cấu thành $n$ đoạn phần tử. Ma trận truyền của đoạn thứ $e$ có chiều dài $L_e$ được dẫn ra:
-
Đối với trục xoắn:
$$\begin{bmatrix} \varphi_e \ M_e \end{bmatrix} = [H_e] \begin{bmatrix} \varphi_{e-1} \ M_{e-1} \end{bmatrix}, \quad [H_e] = \begin{bmatrix} \cos(\frac{\omega}{a} L_e) & \frac{a}{GJ_p} \sin(\frac{\omega}{a} L_e) \ -\frac{GJ_p}{a} \sin(\frac{\omega}{a} L_e) & \cos(\frac{\omega}{a} L_e) \end{bmatrix}$$
với $a = \sqrt{G/\rho}$.
-
Đối với thanh dao động dọc:
$$\begin{bmatrix} u_e \ N_e \end{bmatrix} = [H_e] \begin{bmatrix} u_{e-1} \ N_{e-1} \end{bmatrix}, \quad [H_e] = \begin{bmatrix} \cos(\frac{\omega}{a} L_e) & \frac{a}{EA} \sin(\frac{\omega}{a} L_e) \ -\frac{EA}{a} \sin(\frac{\omega}{a} L_e) & \cos(\frac{\omega}{a} L_e) \end{bmatrix}$$
với $a = \sqrt{E/\rho}$.
Tần số riêng $\omega$ được xác định thông qua việc giải phương trình đặc trưng lập từ ma trận truyền tổng thể $[H] = [H_n][H_{n-1}]\dots[H_1]$ kết hợp với 4 nhóm điều kiện biên:
- Tự do - Tự do: $M_0 = M_n = 0$ (trục) hoặc $N_0 = N_n = 0$ (thanh).
- Ngàm - Tự do: $\varphi_0 = M_n = 0$ (trục) hoặc $u_0 = N_n = 0$ (thanh).
- Tự do - Ngàm: $M_0 = \varphi_n = 0$ (trục) hoặc $N_0 = u_n = 0$ (thanh).
- Ngàm - Ngàm: $\varphi_0 = \varphi_n = 0$ (trục) hoặc $u_0 = u_n = 0$ (thanh).
Phương pháp tính toán số và công cụ hỗ trợ
- Thuật toán giải tích số: Sử dụng phương pháp lặp dần theo điều khiển (iterative control method). Quá trình giải tích phân hệ vi phân trạng thái và liên hợp được thực hiện bằng phương pháp Runge-Kutta trên lưới chia $n$ nút.
- Ngôn ngữ lập trình: Toàn bộ thuật giải tối ưu PMP, phương pháp ma trận truyền, tính toán tập Pareto và tập giải pháp khả thi được viết bằng ngôn ngữ Matlab.
- Phần mềm kiểm chứng: Phần mềm ANSYS được dùng để mô hình hóa phần tử hữu hạn độc lập, kiểm tra độ chính xác của tần số riêng và dạng dao động trước và sau tối ưu.
Nội dung chính theo từng chương
CHƯƠNG 1: TỔNG QUAN VỀ ĐIỀU KHIỂN TỐI ƯU TRONG DAO ĐỘNG
Chương 1 thiết lập bức tranh tổng thể về lý thuyết điều khiển dao động kết cấu dạng thanh.
Nội dung chương làm rõ:
- Khái niệm hệ thống điều khiển, biến trạng thái và biến điều khiển trong cơ học kết cấu.
- Ba đại lượng cơ bản đặc trưng cho dao động: biên độ dao động, pha ban đầu và tần số riêng; chỉ ra rằng tần số riêng là đại lượng quyết định vùng cộng hưởng và hoàn toàn phụ thuộc vào đặc trưng kết cấu ($E, G, \rho, A, J_p, L$).
- Phân loại các mô hình dao động (xoắn, dọc, uốn) xuất hiện trong các chi tiết máy điển hình (trục máy ép đùn, tuabin, trục truyền bánh răng).
- Phân tích ưu và nhược điểm của các phương pháp tối ưu hóa: biến phân cổ điển (gặp khó khăn khi biến điều khiển nằm trên biên của miền kín), nguyên lý quy hoạch động Bellman (dẫn đến phương trình đạo hàm riêng và tính toán truy hồi cồng kềnh), và khẳng định tính ưu việt của PMP khi kết hợp giải tích số.
- Đặt ra hai bài toán thực tế: điều chỉnh tối ưu các phần tự do của trục đã thiết kế sẵn và bài toán thiết kế cấu hình tối ưu mới hoàn toàn.
CHƯƠNG 2: CƠ SỞ ĐIỀU KHIỂN TỐI ƯU THEO PMP, HÀM ĐA MỤC TIÊU TỔNG QUÁT
Chương 2 trình bày cơ sở toán học của PMP và đóng góp lý thuyết cốt lõi của tác giả trong việc xây dựng hàm đa mục tiêu tổng quát.
Các nội dung chính:
-
Thiết lập hệ phương trình vi phân trạng thái cho trục xoắn, thanh dao động dọc và dầm chịu uốn theo tọa độ không gian $x$.
-
Phân loại các bài toán điều khiển tối ưu kinh điển: bài toán tác động nhanh, bài toán Lagrange, bài toán Bolza và bài toán Maier; chứng minh bài toán tối ưu kết cấu đưa về dạng bài toán Maier là thuận tiện nhất.
-
Đề xuất dạng hàm đa mục tiêu tổng quát kết hợp giữa các tần số riêng $\omega_i$ và tổng khối lượng $W$:
$$F = \sum c_i \frac{\omega_i}{\omega_{0i}} + c_W \frac{W}{W_0}$$
cho phép biểu diễn đồng thời tất cả 4 tổ hợp tối ưu hóa:
$$\begin{cases} \omega_i \to \max, & W \to \min \ \omega_i \to \min, & W \to \max \ \omega_i \to \max, & W \to \max \ \omega_i \to \min, & W \to \min \end{cases}$$
-
Thiết lập điều kiện hoành tại hai đầu biên, biến đổi giải tích để xác định tường minh hệ số tỉ lệ $k$ giữa biến trạng thái $(\varphi, M)$ hoặc $(u, N)$ với các biến liên hợp $(p_\varphi, p_M)$ hoặc $(p_u, p_N)$ trong hàm Hamilton.
-
Xây dựng thuật toán phân tích trọng số $k_i, k_W$, kỹ thuật xác định đường biên tập Pareto (đánh giá mức độ thỏa hiệp giữa các mục tiêu xung đột) và tập giải pháp khả thi (feasible region) trong không gian tham số và không gian trạng thái.
CHƯƠNG 3: ĐIỀU KHIỂN TỐI ƯU ĐA MỤC TIÊU TRỤC VÀ THANH SỬ DỤNG PMP
Chương 3 cụ thể hóa các điều kiện tối ưu cho từng đối tượng kết cấu riêng biệt.
Nội dung bao gồm:
- Tối ưu hóa đa mục tiêu trục dao động xoắn: Thiết lập hàm Hamilton mở rộng chứa biến liên hợp $p_\varphi, p_M, p_\omega, p_W$. Dẫn ra biểu thức điều kiện cần tối ưu để xác định đường kính phân đoạn $d_e$ đạt giá trị $d_{\min}$, $d_{\max}$ hoặc giá trị trung gian tùy thuộc vào dấu của hàm chuyển mạch (switching function).
- Tối ưu hóa đa mục tiêu thanh dao động dọc: Thiết lập hệ phương trình vi phân liên hợp cho chuyển vị dọc $u(x)$ và lực dọc $N(x)$. Xác định điều kiện cực trị cho phân bố diện tích $A(x)$.
- Bài toán độ cứng dầm chịu uốn: Thiết lập bài toán tối ưu hóa độ cứng dầm sử dụng nguyên lý cực đại Pontryagin. Chứng minh rằng nghiệm tối ưu cho độ cứng nhỏ nhất dẫn đến luật điều khiển On - Off (dầm chuyển bậc gián đoạn giữa hai giá trị giới hạn biên).
- Xây dựng lưu đồ thuật toán chi tiết và cấu trúc chương trình tính toán số tích hợp phương pháp ma trận truyền và phương pháp lặp điều khiển PMP.
CHƯƠNG 4: KẾT QUẢ TÍNH TOÁN SỐ
Chương 4 thực hiện các thí nghiệm số toàn diện qua 4 nhóm bài toán cụ thể:
-
Bài toán 1 - Kiểm tra độ tin cậy của thuật toán:
- Tính toán tần số riêng thứ nhất và thứ hai ($\omega_1, \omega_2$) của trục tròn và thanh thẳng chịu liên kết ngàm - tự do chia thành các phân đoạn.
- So sánh đối chiếu kết quả giữa chương trình PMP viết trên Matlab với kết quả mô phỏng phần tử hữu hạn trên phần mềm ANSYS và các lời giải giải tích có sẵn; sai số thu được đều nằm trong giới hạn cho phép.
-
Bài toán 2 - Điều khiển tối ưu đa mục tiêu trục dao động xoắn:
- Khảo sát các trường hợp: cực đại hóa $\omega_1$, cực đại hóa đồng thời $\omega_1$ và $\omega_2$, tối ưu hóa đa mục tiêu đồng thời $\omega_1$ và tổng khối lượng $W$.
- Tính toán trên các hệ trục chia 21, 41 và 81 nút; chứng minh tính hội tụ của lưới chia.
- Phân tích ảnh hưởng của dạng dao động riêng đến hình dạng hình học tối ưu: vị trí có biên độ góc xoay lớn cần tăng đường kính để tăng độ cứng, vị trí có mô men xoắn nhỏ có thể giảm đường kính để giảm khối lượng.
- Thiết lập tập Pareto giữa $\omega_1$ và $\omega_2$, giữa $\omega_1$ và $W$; phân tích định tính và định lượng quy luật cấu hình tối ưu tương đương giữa các trục có chiều dài và điều kiện biên khác nhau.
- Phân tích đáp ứng tần số của trục dưới kích động điều hòa cưỡng bức trước và sau tối ưu, chứng minh biên độ dao động tại vùng tần số kích động giảm rõ rệt do vùng cộng hưởng đã bị dịch chuyển.
-
Bài toán 3 - Điều khiển tối ưu đa mục tiêu thanh dao động dọc:
- Tính toán tối ưu $\omega_1$ và khối lượng $W$ cho thanh chịu dao động dọc với 4 loại điều kiện biên.
- Khảo sát định lượng mức độ đánh đổi (trade-off) giữa các mục tiêu.
- Đánh giá ảnh hưởng của khối lượng tập trung gắn tại các vị trí nút đến cấu hình đường kính tối ưu của thanh.
- Khảo sát đáp ứng dao động cưỡng bức dọc trục dưới lực kích động điều hòa.
-
Bài toán 4 - Ví dụ số về độ cứng dầm chịu uốn:
- Tính toán dầm hai bậc ngàm - tự do cho độ cứng nhỏ nhất bằng luật điều khiển On - Off, xác định chính xác vị trí điểm chuyển bậc tối ưu.
- Tính toán dầm cho độ cứng lớn nhất với bề rộng dầm thay đổi đơn điệu.
+---------------------------------------------------------------------------------------+
| BẢNG TỔNG HỢP CÁC BÀI TOÁN TÍNH TOÁN SỐ TRONG CHƯƠNG 4                                |
+---------------------------------------------------------------------------------------+
| Bài toán  | Đối tượng kết cấu  | Mục tiêu khảo sát                  | Phương pháp/Công cụ|
+-----------+--------------------+------------------------------------+--------------------+
| Bài toán 1| Trục xoắn, thanh   | Kiểm tra độ tin cậy thuật toán     | PMP Matlab vs ANSYS|
|           | dao động dọc       | và chương trình tính               |                    |
+-----------+--------------------+------------------------------------+--------------------+
| Bài toán 2| Trục tròn xoắn     | - Tối ưu w1, w2, W                 | PMP, Ma trận truyền|
|           | (21, 41, 81 nút)   | - Tập Pareto, Feasible region      | Tập Pareto, ANSYS  |
|           |                    | - Cấu hình tương đương, Dao động   |                    |
|           |                    |   cưỡng bức điều hòa               |                    |
+-----------+--------------------+------------------------------------+--------------------+
| Bài toán 3| Thanh dao động dọc | - Tối ưu w1 và W                   | PMP, Ma trận truyền|
|           | (4 điều kiện biên) | - Ảnh hưởng khối lượng tập trung   | Khảo sát trade-off |
|           |                    | - Cấu hình tối ưu tương đương      |                    |
+-----------+--------------------+------------------------------------+--------------------+
| Bài toán 4| Dầm chịu uốn       | - Độ cứng nhỏ nhất (luật On-Off)   | PMP giải tích số   |
|           |                    | - Độ cứng lớn nhất (tiết diện bậc) |                    |
+---------------------------------------------------------------------------------------+
Kết quả và những đóng góp mới
Đóng góp mới về mặt lý luận và khoa học
- Xây dựng hàm đa mục tiêu tổng quát: Đề xuất biểu thức giải tích cho hàm đa mục tiêu kết hợp dải tần số riêng bậc cao và khối lượng kết cấu, bao quát toàn bộ các trường hợp cực đại/cực tiểu đồng thời mà các nghiên cứu trước chưa giải quyết được.
- Xác định tường minh hệ số tỉ lệ $k$: Chứng minh và rút ra biểu thức tường minh của hệ số $k$ liên kết giữa hệ phương trình vi phân trạng thái dao động và hệ phương trình vi phân liên hợp trong hàm Hamilton khi áp dụng Nguyên lý cực đại Pontryagin.
- Thiết lập điều kiện cần tối ưu (NOC) tổng quát: Hoàn thiện hệ điều kiện cần tối ưu dựa trên PMP cho bài toán đa mục tiêu với biến điều khiển bị chặn trong miền đóng $[U_{\min}, U_{\max}]$.
- Quy luật cấu hình tối ưu tương đương và đánh giá định tính: Đưa ra cơ sở lý thuyết cho phép dự đoán hình dạng cấu hình tối ưu định tính của kết cấu dựa trên dạng dao động riêng mà chưa cần thực hiện tính toán số; xác lập quy luật tương đương giữa các hệ kết cấu có điều kiện biên và chiều dài khác nhau.
Đóng góp mới về mặt thực tiễn và kỹ thuật
- Xây dựng tập Pareto và tập giải pháp khả thi: Cung cấp công cụ trực quan hóa toàn bộ miền cấu hình khả dĩ của kết cấu, giúp kỹ sư thiết kế lựa chọn cấu hình thỏa hiệp tối ưu giữa yêu cầu nâng cao tần số riêng và giảm nhẹ khối lượng.
- Bộ thuật toán và chương trình tính toán hoàn chỉnh: Lập trình gói phần mềm tính toán trên nền tảng Matlab tích hợp phương pháp ma trận truyền và giải thuật lặp PMP, có khả năng giải nhanh và hội tụ ổn định.
- Giải pháp công nghệ điều chỉnh dao động: Cung cấp phương pháp tính toán hiệu chỉnh kết cấu cho hai bài toán thực tế: hiệu chỉnh các phân đoạn tự do của trục máy đang vận hành và thiết kế mới tối ưu kết cấu dầm/thanh/trục nhằm triệt tiêu hiện tượng cộng hưởng động lực học.
Danh mục công trình khoa học đã công bố của tác giả
Các kết quả của luận án đã được công bố trong 08 công trình khoa học:
- 02 bài báo quốc tế thuộc danh mục SCI: Đăng trên Tạp chí quốc tế Meccanica (Nhà xuất bản Springer).
- 01 bài báo trong nước: Đăng trên Tạp chí Cơ học (Viện Hàn lâm Khoa học và Công nghệ Việt Nam).
- 03 bài báo trong nước: Đăng trên Tạp chí Khoa học và Công nghệ (Viện Hàn lâm Khoa học và Công nghệ Việt Nam).
- 01 bài báo hội nghị toàn quốc: Đăng trong Tuyển tập Công trình Cơ học kỹ thuật toàn quốc.
- 01 bài báo hội nghị quốc tế: Đăng trong Tuyển tập Công trình Khoa học và Công nghệ quốc tế.
Hạn chế và hướng nghiên cứu tiếp
Hạn chế của luận án
- Nghiên cứu giới hạn trong phạm vi dao động tự do và dao động cưỡng bức tuyến tính của các kết cấu dạng thanh/trục thẳng, tiết diện tròn đặc hoặc dầm đối xứng một trục.
- Giả thiết vật liệu hoàn toàn đồng nhất, đẳng hướng và làm việc trong miền đàn hồi tuyến tính Hooke; chưa xét đến tính phi tuyến vật liệu hoặc vật liệu composite phân lớp, vật liệu FGM.
- Mô hình chưa xét đến ảnh hưởng của dao động ghép không gian phức tạp (ghép đồng thời uốn - xoắn - dọc) cũng như các yếu tố cản phi tuyến phức tạp từ môi trường xung quanh.
Hướng nghiên cứu tiếp theo
- Mở rộng bài toán điều khiển tối ưu PMP cho các kết cấu phức tạp hơn: kết cấu tấm, vỏ, hệ thanh không gian nhiều bậc tự do.
- Nghiên cứu tối ưu hóa kết cấu làm việc trong điều kiện dao động phi tuyến hình học và phi tuyến vật liệu.
- Tích hợp thêm các bộ điều khiển chủ động hoặc bán chủ động kết hợp với tối ưu hóa hình học kết cấu để nâng cao hiệu quả giảm chấn trong các dải tần số kích động thay đổi liên tục.
Giá trị tham khảo
Luận án là tài liệu chuyên khảo có giá trị cao đối với:
- Nghiên cứu sinh, học viên cao học và giảng viên ngành Cơ học kỹ thuật, Kỹ thuật cơ khí, Kỹ thuật xây dựng và Cơ điện tử: Cung cấp khung lý thuyết toán học chặt chẽ về việc chuyển đổi biến không gian trong Nguyên lý cực đại Pontryagin, kỹ thuật kết hợp phương pháp ma trận truyền với PMP và phương pháp xây dựng tập nghiệm Pareto.
- Kỹ sư thiết kế cơ khí và kết cấu công trình: Tham khảo trực tiếp quy trình tính toán phân bố kích thước mặt cắt ngang của trục truyền động, thanh chịu lực và dầm chịu uốn để tối ưu hóa khối lượng mà vẫn chủ động điều chỉnh được tần số riêng tránh xa miền cộng hưởng nguy hiểm.
- Nhà nghiên cứu về thuật toán tối ưu hóa: Tham khảo giải thuật lặp theo điều khiển giải hệ phương trình vi phân hai điểm biên của hàm Hamilton và các kỹ thuật kiểm chứng số bằng phần mềm phần tử hữu hạn (ANSYS).
Câu hỏi thường gặp
1. Tại sao tác giả lại sử dụng tọa độ không gian $x$ thay cho biến thời gian $t$ khi áp dụng Nguyên lý cực đại Pontryagin?
Trong bài toán động lực học kết cấu dạng thanh/trục, các biến trạng thái (chuyển vị, góc xoắn, lực dọc, mô men) và biến thiết kế (đường kính, diện tích mặt cắt ngang) biến đổi liên tục dọc theo chiều dài trục $x \in [0, L]$. Bằng cách xem $x$ là biến độc lập tương đương với biến thời gian $t$ trong lý thuyết điều khiển tối ưu kinh điển ($x_0 = 0$ là "thời điểm đầu", $x_f = L$ là "thời điểm cuối"), bài toán tối ưu hóa hình học kết cấu được chuyển đổi hoàn toàn tương đương thành bài toán điều khiển tối ưu dạng Maier với điều kiện hai điểm biên.
2. Biến trạng thái mở rộng trong bài toán tối ưu của luận án gồm những đại lượng nào?
Ngoài các biến trạng thái cơ học truyền thống là chuyển vị ($u, \varphi, y, \theta$) và nội lực ($N, M, Q$), tác giả đã đưa thêm hai đại lượng quan trọng vào hệ phương trình vi phân trạng thái là tần số riêng $\omega$ (với phương trình trạng thái $\frac{d\omega}{dx} = 0$) và tổng khối lượng kết cấu $W(x)$ (với $\frac{dW}{dx} = \rho A(x)$). Việc này cho phép đưa trực tiếp các mục tiêu và ràng buộc về tần số riêng và khối lượng vào hàm mục tiêu Maier và hàm Hamilton.
3. Hàm đa mục tiêu do luận án đề xuất có điểm gì mới so với các công trình trước đó?
Trước đây, các hàm mục tiêu (như của Trần Đức Trung và Bùi Hải Lê) chỉ xét tối ưu đơn mục tiêu hoặc dạng $F = (1-k_1)\frac{\omega_1}{\omega_0} + k_1\frac{W}{W_0} \to \min$, chỉ mô tả được trường hợp cực đại tần số $\omega_1$ và cực tiểu khối lượng $W$. Hàm đa mục tiêu tổng quát của luận án dạng $F = \sum c_i \frac{\omega_i}{\omega_{0i}} + c_W \frac{W}{W_0}$ cho phép thiết lập và giải quyết đầy đủ tất cả 4 tổ hợp tối ưu hóa giữa dải tần số riêng (cả bậc 1 và các bậc cao) với khối lượng kết cấu ($\omega_i \max/\min$ và $W \max/\min$).
4. Phương pháp ma trận truyền đóng vai trò gì trong quy trình giải bài toán tối ưu?
Phương pháp ma trận truyền (hay phương pháp thông số ban đầu) được sử dụng để liên kết véc tơ trạng thái tại đầu trục/thanh với véc tơ trạng thái tại cuối trục/thanh qua tích các ma trận phần tử $[H_e]$. Phương pháp này cho phép thiết lập phương trình đặc trưng để xác định chính xác các tần số riêng $\omega_i$ và dạng dao động riêng tương ứng với các điều kiện biên khác nhau (tự do - tự do, ngàm - tự do, ngàm - ngàm, tự do - ngàm) một cách nhanh chóng, làm đầu vào cho thuật toán tối ưu PMP.
5. Kết quả tính toán tối ưu của luận án được kiểm chứng độ tin cậy bằng cách nào?
Độ tin cậy của thuật toán và chương trình tính viết trên Matlab được kiểm chứng thông qua việc so sánh đối chiếu kết quả tính toán tần số riêng và dạng dao động trước và sau tối ưu với các nghiệm giải tích kinh điển và mô hình mô phỏng phần tử hữu hạn độc lập được xây dựng trên phần mềm thương mại ANSYS. Các kết quả so sánh trong Bài toán 1 (Chương 4) cho thấy sự trùng khớp cao với sai số nằm trong giới hạn cho phép.
Kết luận
Luận án tiến sĩ của tác giả đã phát triển thành công khung lý thuyết và giải thuật tính toán điều khiển tối ưu đa mục tiêu dải tần số riêng và khối lượng cho kết cấu dạng thanh/trục dựa trên Nguyên lý cực đại Pontryagin. Đề tài đã giải quyết trọn vẹn các bài toán từ thiết lập hàm mục tiêu tổng quát, xác định tường minh hệ số liên hợp $k$, xây dựng tập nghiệm Pareto, tập giải pháp khả thi cho đến quy luật cấu hình tối ưu tương đương định tính. Hệ thống thuật toán số trên Matlab được kiểm chứng chặt chẽ bằng ANSYS, mang lại công cụ tính toán tin cậy phục vụ hiệu quả cho công tác thiết kế mới và hiệu chỉnh động lực học các chi tiết máy, công trình chịu tải trọng dao động trong thực tiễn kỹ thuật cơ khí.